اعلام فراخوان جدید ذیل برنامه حمایت از پژوهش عمیق شرکتهای دانشبنیان؛
فراخوان «توسعه سیستم مکانیابی دقیق با حداکثر خطای قابل قبول مبتنی بر فیوژن سنسور برای هدستهای واقعیت افزوده در جراحی مغز و اعصاب»
توضیحات فراخوان
سیستمهای نورونویگیشن با وجود کاربرد گسترده در جراحیهای پیچیده، چالشهایی در دقت مکانیابی و نمایش اطلاعات دارند که بر کیفیت و ایمنی جراحیها تأثیر میگذارد. این فناوری کمک میکند تا عروق، اعصاب و آناتومی بیمار را قبل از برش و انجام جراحی به صورت سهبعدی مشاهده کنیم. هدف این پژوهش دستیابی به دانش فنی مکانیابی با حداکثر خطای قابل قبول در سیستمهای نورونویگیشن در هدستهای واقعیت افزوده (مانند هولولنز ۲، magic leap2 و ...) است. این پروژه بر توسعه الگوریتمهای پیشرفته مکانیابی با تلفیق دادههای سنسورهای مختلف هدست متمرکز است. هدف دستیابی به نرخ بهروزرسانی حداقل ۳۰ هرتز این فناوری، میتواند دقت و کارایی جراحیهای مغز و اعصاب را بهطور قابل توجهی بهبود بخشد، ریسک آسیب به بافتهای حساس را کاهش داده و نتایج جراحی را ارتقا بخشد.
پیشنیه مسئله پژوهش:
نورونویگیشن، به عنوان فناوری کلیدی در جراحیهای پیچیده بهویژه در حوزه مغز و اعصاب، طی سه دهه اخیر تحولی بنیادین ایجاد کرده است. این فناوری با همگامسازی دقیق تصاویر پیش از عمل، مانند سیتیاسکن و MRI، با آناتومی بیمار حین جراحی، به جراحان امکان میدهد تا با دقت بیشتری عمل کنند. با وجود این پیشرفتها، سیستمهای نورونویگیشن کنونی همچنان با محدودیتهایی از جمله ارائه دید دوبعدی در محیط جراحی سهبعدی و وابستگی به تجهیزات حجیم و گرانقیمت مواجه هستند. این محدودیتها، درک فضایی جراح از موقعیت ابزارها و ساختارهای آناتومیک را محدود کرده و استفاده از این فناوری را در تمامی مراکز درمانی با چالش روبهرو ساخته است.
در سالهای اخیر، پیشرفتهای چشمگیر در فناوری واقعیت افزوده، پتانسیل قابلتوجهی برای رفع محدودیتهای سیستمهای نورونویگیشن و ارتقای دقت و کارایی جراحی ایجاد کرده است. واقعیت افزوده با فراهم کردن امکان نمایش اطلاعات سهبعدی بهصورت همزمان با دید واقعی جراح، قابلیت افزایش درک فضایی، بهبود دقت جراحی و ارائه دید در لحظه را داراست. با این حال، ادغام فناوری واقعیت افزوده با سیستمهای نورونویگیشن، چالشهای فنی جدیدی را به همراه دارد. مهمترین این چالشها، دستیابی به خطای مکانی قابل قبول براساس مدل های ترکینگ است. این سطح از دقت نیازمند توسعه فناوریهای پیشرفته در زمینه مکانیابی، پردازش دادههای سنسوری و الگوریتمهای فیوژن سنسور است.
از منظر کلان، توسعه این فناوری میتواند منجر به کاهش هزینههای جراحی، کاهش ریسک عوارض جانبی، کاهش نیاز به جراحیهای مجدد، کمک به آموزش جراحان و شبیهسازی جراحیهای پیچیده شود. همچنین این فناوری میتواند دسترسی گستردهتری به فناوریهای پیشرفته در مراکز درمانی مختلف فراهم سازد، که در نهایت منجر به بهبود کیفیت مراقبتهای پزشکی در سطح ملی و جهانی خواهد شد. با توجه به اهمیت روزافزون دقت در جراحیهای پیچیده و پتانسیل بالای فناوری واقعیت افزوده، انجام این پژوهش بهمنظور توسعه یک سیستم مکانیابی دقیق و قابل اعتماد برای کاربردهای جراحی، از اهمیت ویژهای برخوردار است و میتواند گامی مهم در راستای ارتقای فناوری نورونویگیشن و بهبود کیفیت جراحیهای پیچیده بردارد.
شرح مسئله پژوهش:
پروژه حاضر، با هدف ارتقای دقت مکانیابی در سیستمهای نورونویگیشن واقعیت افزوده، به دنبال دستیابی به خطای تعیین موقعیت کمتر از یک میلیمتر است. این میزان دقت، پتانسیل قابل توجهی برای بهبود کیفیت و دقت جراحیهای مغز و اعصاب دارد. برای تحقق این هدف، تمرکز اصلی بر توسعهی الگوریتمهای پیشرفته مکانیابی با استفاده از ترکیب دادههای سنسورهای مختلف موجود در هدست هولولنز خواهد بود. این سنسورها شامل دوربینهای RGB، دوربینهای خاکستری، سنسور عمق و سنسور IMU هستند. بهرهگیری از تمامی دادههای این سنسورها به شکل یکپارچه، کلید دستیابی به دقت مطلوب در مکانیابی است .
به منظور ارائه تصویری پیوسته و روان به جراح در حین عمل، سیستم باید دادههای سنسورها را به صورت بلادرنگ پردازش نماید. دستیابی به نرخ بهروزرسانی حداقل ۳۰ هرتز، یک الزام کلیدی در این راستا محسوب میشود.
کالیبراسیون دقیق سنسورها و حفظ پایداری این کالیبراسیون در طول جراحی، از دیگر الزامات حیاتی این پروژه به شمار میرود.
در این پروژه، ترکینگ منحصراً با استفاده از سنسورهای داخلی هدست واقعیت ترکیبی (افزوده) مد نظر است. در این حالت، دادههای سنسورهای مختلف موجود در هدستهایی مانند هولولنز ۲ شامل سنسور نور مرئی (RGB)، سنسور IR و سنسورهای ToF بهصورت یکپارچه استفاده میشود. محدوده دقت قابل قبول در این سیستم: حداکثر تا ۱ میلیمتر خواهد بود.
کالیبراسیون دقیق سنسورها، که از مسئولیتهای تیم مجری است، باید با استفاده از سنسورهای موجود در هدست هولولنز انجام شود. با این حال، در صورت نیاز به سنسورهای اضافی، هزینههای مربوط به آن باید در پروپوزال لحاظ گردد. به منظور ارزیابی دقت سیستم، پیشنهاد میشود از یک ترکر خارجی با دقت بسیار بالا، مانند ترکرهای شرکت NDI با دقت ۰.۱ میلیمتر در پوزیشن و روتیشن، استفاده شود. این پیشنهاد شرکت است و هزینههای مربوط به آن باید در پروپوزال توسط تیم مجری لحاظ گردد. شایان ذکر است با توجه به روشهای ذکر شده در مکانیابی هدست هولولنز، مجموع خطاها نباید از ۱ میلیمتر فراتر رود و این محدودیت باید در طراحی و پیادهسازی الگوریتمها مد نظر قرار گیرد.

تصویر ۱) Microsoft HoloLens
چالش نیاز فناورانه:
۱. دستیابی به دقت مکانیابی یک میلیمتر بهعنوان گلوگاهی اساسی، مستلزم عبور از محدودیتهای سنسورهای مجزای تعبیه شده در هدست واقعیت افزوده است. صرف اتکا به دادههای سنسورهای RGB، مادون قرمز،TOF و IMU بهصورت مستقل، برای رسیدن به چنین دقتی کفایت نمیکند. استفاده از «فیوژن سنسور» با تجمیع و تحلیل همزمان دادههای این سنسورها، به منظور استخراج اطلاعات مکانی دقیقتر، امری اجتنابناپذیر است. چالش اصلی در این بخش، طراحی و پیادهسازی الگوریتمهای پیشرفتهای است که بتوانند دادههای ناهمگن سنسورها را به صورت بهینه ترکیب کرده و ضمن کاهش نویز و خطاهای اندازهگیری، دقت لازم را فراهم کنند. همچنین، کالیبراسیون دقیق و پایدار این سنسورها، بهویژه در شرایط محیطی متغیر اتاق عمل، از اهمیت زیادی برخوردار است. سیستم باید قادر باشد به صورت خودکار خطاهای کالیبراسیون را تشخیص داده و تصحیح کند تا اطمینان حاصل شود که دقت مکانیابی در طول زمان و در شرایط مختلف، حفظ میشود.
۲. پردازش دادههای سنسورها به صورت لحظهای و با کمترین تاخیر ممکن، یکی دیگر از چالشهای کلیدی پروژه است. نرخ بهروزرسانی موقعیت سیستم، که به طور ایدهآل باید ۶۰ هرتز باشد (حداقل ۳۰ هرتز)، نیازمند بهینهسازی الگوریتمهای مکانیابی و استفاده از روشهای پردازش موازی است. توجه به عدم تجاوز تاخیر در پردازش دادهها از ۲۰میلیثانیه به جهت حصول تجربه کاربری روان و بدون وقفه در نمایش واقعیت افزوده دارای اهمیت است. بهینهسازی الگوریتمها برای اجرای سریع بر روی سختافزارها، از جمله چالشهای فنی این بخش به شمار میرود. این مسئله نیازمند بررسی دقیق پیچیدگی محاسباتی الگوریتمها و اعمال روشهای بهینهسازی کد و سختافزار است.
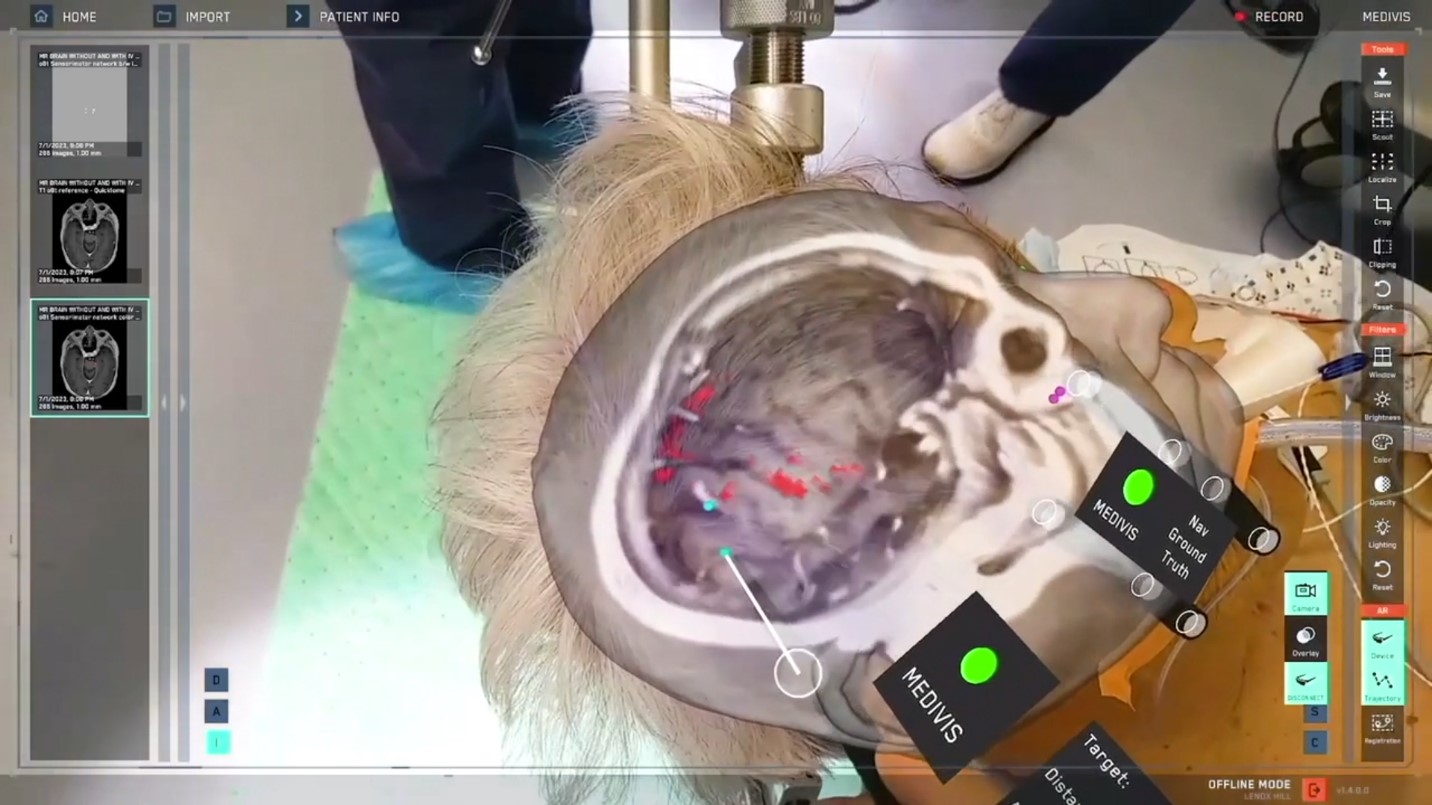
تصویر ۲) واقعیت افزوده Realtime حین جراحی
۳. در نهایت، عملکرد سیستم باید در شرایط واقعی محیط جراحی، که دارای محدودیتهای خاصی است، مورد ارزیابی قرار گیرد. محدودیت میدان دید، شرایط نوری متغیر، وجود بازتابهای نوری و محدودیت زمان کارکرد باتری، از جمله چالشهایی هستند که باید در طراحی و توسعه سیستم در نظر گرفته شوند. طراحی فیلترهای نرمافزاری برای حذف بازتابهای مزاحم، اطمینان از کفایت میدان دید هولولنز برای انجام جراحی، استفاده بهینه از توان باتری، و در نظر گرفتن یک منبع تغذیه خارجی در صورت نیاز، از جمله راهحلهایی است که میتوانند به مقابله با این چالشها کمک کنند. همچنین همانطور که ذکر شد تأکید میشود، سیستم باید قادر باشد به صورت خودکار کالیبراسیون سنسورها را انجام داده و خطاهای احتمالی را حین عمل تصحیح کند. این امر، نیازمند طراحی الگوریتمهای خودکار کالیبراسیون و تشخیص خطا است که بتوانند بهطور پویا با تغییرات محیطی سازگار شوند. بهطور خلاصه، این پروژه مستلزم یکپارچهسازی دقیق و مؤثر دانش و تکنولوژیهای مختلف در زمینههای مهندسی نرمافزار، سختافزار، بینایی ماشین و پردازش سیگنال است تا بتوان به یک سیستم مکانیابی دقیق، پایدار و قابل اعتماد برای جراحیهای مغز و اعصاب دست یافت.
گامهای تحقیقاتی و الزامات طرح:
- گامهای تحقیقاتی پیشنهادی به منظور دستیابی به نتایج مدنظر این طرح به شرح زیر است:
- مطالعات پایه و آمادهسازی:
- تحلیل مقالات مرتبط با مکانیابی دقیق و روشهای فیوژن سنسور در کاربردهای پزشکی.
- بررسی قابلیتها و محدودیتهای سختافزاری هولولنز و سنسورهای آن.
- توسعه الگوریتمهای مکانیابی:
- برقراری ارتباط با سنسورهای هولولنز RGB، مادون قرمز، IMU، ToF و استخراج دادههای خام.
- طراحی ساختار مناسب برای ذخیرهسازی و مدیریت دادههای سنسوری به صورت سازمان یافته.
- ثبت دادهها در محیطهای مختلف (آزمایشگاهی و شبیهسازی شده) برای پوشش شرایط متنوع.
- تهیه دادهی Ground Truth با سنسورهای خارجی:
- استفاده از سنسورهای خارجی با دقت بالا (مانند ترکرهای NDI) برای ثبت دقیق موقعیت و جهت مرجع.
- همگامسازی دادههای Ground Truth با دادههای سنسورهای هولولنز.
- پیشپردازش دادههای سنسوری و ادغام:
- اعمال روشهای پیشپردازش بر روی دادههای سنسوری (نویزگیری، حذف اطلاعات نامربوط، نرمالسازی).
- همگامسازی و ادغام دادههای سنسورهای مختلف برای ایجاد یک مجموعه داده منسجم و قابل استفاده.
- آمادهسازی دادهها برای ورود به مدل/الگوریتم مکانیابی.
- طراحی و آموزش مدل/الگوریتم مکانیابی
- هدفگذاری دستیابی به نرخ بهروزرسانی حداقل 30 هرتز و تاخیر کمتر از ۲۰میلیثانیه.
- تست عملکرد، پایداری و قابلیت اطمینان:
- سیستم باید در طول یک بازه زمانی مشخص (مثلاً، ۲ ساعت) با حداقل میزان افت عملکرد (مثلاً، حداکثر ۵ درصد) عمل کند. پایداری در برابر نویز نیز با انجام تستهایی در شرایط نوری مختلف و با حضور منابع نویز الکترومغناطیسی اندازهگیری خواهد شد.
- در تست عملکرد دقت مکان یابی با محاسبه میانگین خطای سیستم در اندازه گیری موقعیت یک شیء مشخص (برابر با حداکثر خطای مکانیابی) و نیز با محاسبه انحراف معیار این خطا اندازهگیری خواهد شد.
- سیستم باید در ۹۵ درصد از موارد، خروجی صحیح و بدون خطا تولید کند. همچنین، توانایی سیستم در شناسایی و گزارش خطاهای احتمالی باید مورد ارزیابی قرار گیرد.
- ارزیابی میدان دید سیستم در زوایای مختلف دید و ارزیابی عملکرد سیستم در صورت حضور موانع ناشی از جراح یا تجهیزات جراحی.
- تهیه مستندات فنی
خروجی نهایی تحقیق:
- ارائه سیستم مکانیابی دقیق و بلادرنگ مبتنی بر فیوژن سنسور:
- دستیابی به الگوریتم مکانیابی با حداکثر خطای قابل قبول ۱ میلیمتر
- تحقق نرخ بهروزرسانی حداقل ۳۰ هرتز با تأخیر کمتر از ۲۰ میلی ثانیه
- تأیید کارایی سیستم در محیطهای شبیهسازی شده و واقعی:
- ارزیابی سیستم با دادههای Ground Truth و سنسورهای دقیق خارجی
- تست عملکرد و پایداری سیستم در محیطهای جراحی شبیهسازی شده
- ارائه گزارش ارزیابی دقیق از عملکرد سیستم
- ارائه نسخه اولیه نرمافزار
- ادغام الگوریتم مکانیابی با سیستم واقعیت افزوده هولولنز.
تسهیم مالکیت فکری
- مالکیت معنوی: مجری در مالکیت معنوی ناشی از اجرای پژوهش سهیم خواهد بود و انتشار مقاله مشترک توسط مجری و متقاضی در ژورنالهای داخلی و خارجی، ارائه مقاله در کنفرانسها و سمینارها با موافقت و اشاره به نام همه دستاندرکاران مجاز خواهد بود.
- مالکیت منافع مادی: با توجه به مدل کسبوکار شرکت متقاضی، منافع مالی ناشی از توسعه این فناوری قابل اشتراک بین متقاضی و مجری میباشد.
نحوه پذیرش
پذیرش طرحها رقابتی است و از بین پروپوزالهای دریافتی، موردی که شرایط زیر را داشته باشد، در اولویت خواهد بود:
- ترکیب متخصصین تیم پیشنهادی مرتبط باشد.
- افراد پیشنهادشده، دارای سابقه پژوهشی و فنی در آن موضوع باشند.
- زمانبندی، هزینه و شرح خدمات، متناسب و مرتبط با پژوهش موردتقاضا باشد. (در این بخش، مجری میتواند برآورد اولیه خود را اعلام کند اما بدیهی است جزئیات اجرایی در ابتدای امر مشخص نیست و مجری و کارفرما با علم به این موضوع وارد این توافق خواهند شد.)
- تیم پیشنهاددهنده، زیرساخت انجام پژوهش اعم از آزمایشگاه و کارگاه را داشته باشند.
-
پروپوزال، طبق فرمت پیشنهادی بنیاد ملی علم، تهیه و از طریق سامانه کایپر ارسال شده باشد.
فونت حروف و اعداد فارسی B Nazanin و اندازه قلم ۱۳ و فونت حروف و اعداد انگلیسی، Times New Roman و اندازه قلم ۱۱ باشد.
همچنین در فرایند ارزیابی پروپوزالها، معیارهای زیر با وزنهای مشخص مورد ارزیابی قرار خواهند گرفت:
- دقت مکانیابی (وزن ۴۰٪)
- پایداری سیستم (وزن ۲۰٪)
- قابلیت اطمینان سیستم (وزن ۱۵٪)
- نرخ بهروزرسانی (وزن ۱۵٪)
- تجربه کاربری و سهولت استفاده (وزن ۱۰٪)
هزینههای قابل قبول
- حقالتحقیق نیروی انسانی؛
- تستها و آنالیزها؛
- خدمات؛
- مواد اولیه.
حوزه های اولویت دار
- نرم افزار
- هوش مصنوعی
- بینایی ماشین
- الکترونیک
واجدین شرایط
پژوهشگر اصلی تیم لازم است عضو هیئتعلمی فعال یکی از دانشگاهها و مؤسسات آموزش عالی کشور باشد. پس از دریافت پروپوزال از طریق سامانه، ارزیابی انجام گرفته و در صورت کسب امتیاز بالا، تیم برگزیده جهت مذاکره با بنیاد و شرکت متقاضی دعوت خواهد شد.
از پروپوزالهایی که در قالب رساله دکتری و طرح پسا دکتری تعریف شوند، حمایت فوق العاده میشود.
فایلهای پیوست
تاریخ فراخوان
کلیه افراد واجد شرایط به مدت یک ماه از تاریخ انتشار فراخوان یعنی تا ۴ شهریور فرصت دارند که پروپوزال خود را از طریق سامانه کایپر برای بنیاد ملی علم ایران ارسال نمایند.
مبلغ حمایت
پژوهش پیشنهاد شده تا سقف ۸۰درصد توسط بنیاد ملی علم ایران حمایت خواهد شد. بدیهی است که مابقی هزینهها باید توسط شرکت متقاضی پژوهش تامین خواهد شد.
شیوه ثبت نام و ارسال درخواست
متقاضیان جهت ثبتنام میتوانند به سامانه کایپر مراجعه و از طریق بخش متقاضیان/ پژوهشگران اقدام نمایند. درصورتیکه در این سامانه پروفایل مشخصات فردی ندارید ابتدا ثبتنام نموده و سپس بهوسیله نام کاربری (Email) رمز عبور اعطا شده وارد سامانه شوید. پس از ورود در بخش ارسال طرح جدید میتوانید از کارتابل پژوهش عمیق شرکتهای دانشبنیان اقدام به ارسال طرح نمایید.
مسئول پاسخگویی
پژوهشگران پس از مطالعه توضیحات فراخوان و آیین نامههای مربوطه در پورتال بنیاد علم، در صورت داشتن هرگونه ابهام یا سؤال در خصوص فرایند ارسال طرح، شرایط و محتوای علمی فراخوان میتوانند از پروفایل خود در سامانه کایپر با کارگروه دانشبنیان از طریق تیکت، یا با ایمیل hatamkhani.a@insf.org سؤالات خود را مطرح نمایند و یا با شماره تلفن ۰۲۱۸۲۱۶۱۳۵۰(آقای حتمخانی) تماس حاصل فرمایند.
علاقمندان میتوانند اخبار و رویدادهای بنیاد ملی علم را در شبکه های اجتماعی زیر دنبال کنند:
 کانال بنیاد ملی علم ایران در بله: https://ble.ir/insf_pr
 کانال بنیاد ملی علم ایران در ایتا: https://eitaa.com/insf_pr
 کانال بنیاد ملی علم ایران در تلگرام: https://t.me/insf_pr
 صفحه بنیاد ملی علم ایران در اینستاگرام instagram.com/insf_pr